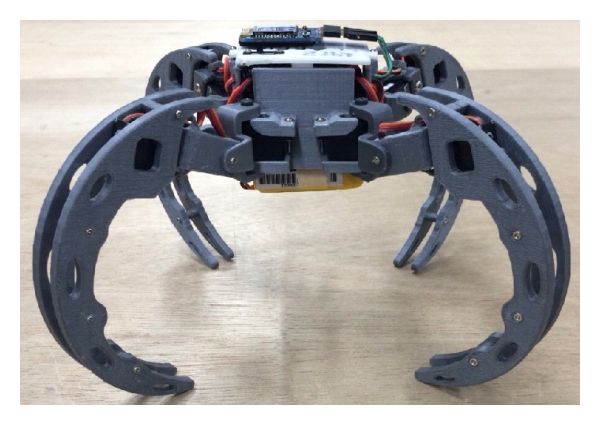
RAIBO2: Ein Meilenstein in der Robotik – Marathonlauf mit vier Beinen
Ein Roboter bricht Rekorde
Ein vierbeiniger Roboter namens RAIBO2 hat Geschichte geschrieben. Er lief als erster Roboter seiner Art einen kompletten Marathon. Die Strecke betrug 42,195 Kilometer. RAIBO2 benötigte dafür vier Stunden, 19 Minuten und 52 Sekunden. Der Lauf fand in Südkorea statt. Bisher lag der Reichweitenrekord für Roboter mit Beinen bei etwa 20 Kilometern. RAIBO2 verdoppelte diese Distanz fast. Sein Energieverbrauch war dabei bemerkenswert niedrig.
Energieeffizienz als Schlüssel zum Erfolg
RAIBO2 verbrauchte während des Marathons nur 1280 Wattstunden. Sein Akku hatte eine Kapazität von 1930 Wattstunden. Das bedeutet, er hätte noch weitere 25 Kilometer laufen können. Der Roboter bewältigte während des Laufs 286 Höhenmeter und Steigungen von bis zu 18,4 Grad. Trotz rutschiger Streckenabschnitte blieb er stabil. Die Forscher erreichten diese Effizienz durch systematische Optimierungen. Sie analysierten, wo Energie verloren geht und verbesserten Mechanik, Elektronik und Steuerung gleichzeitig.
# Praktische Anwendungen und Zukunftsperspektiven
Roboter wie RAIBO2 könnten in Zukunft wichtige Aufgaben übernehmen. Sie eignen sich für Rettungseinsätze in unwegsamem Gelände, etwa in Gebirgsregionen oder Katastrophengebieten. Dort können sie über Geröll, Treppen und unebene Flächen laufen. Bisher war die begrenzte Akkulaufzeit ein Hindernis. RAIBO2 zeigt, dass Roboter mit Beinen deutlich weitere Strecken zurücklegen können. Die Erkenntnisse der Forscher könnten auch zweibeinigen Robotern oder Maschinen mit Rädern und Beinen zugutekommen.
Technische Details und Optimierungen
RAIBO2 erreichte einen Energieaufwand von 0,25 Joule pro Meter und Kilogramm. Das ist weniger als der durchschnittliche Energieaufwand eines Menschen. Die Forscher nutzten maschinelles Lernen, um die Bewegungsabläufe zu optimieren. Der Roboter bewegt seine Füße langsam vor dem Bodenkontakt, um Energie zu sparen. Auf abschüssigen Strecken kann er sogar Energie zurückgewinnen. Diese Technik könnte den Energieverbrauch von Robotern insgesamt senken.