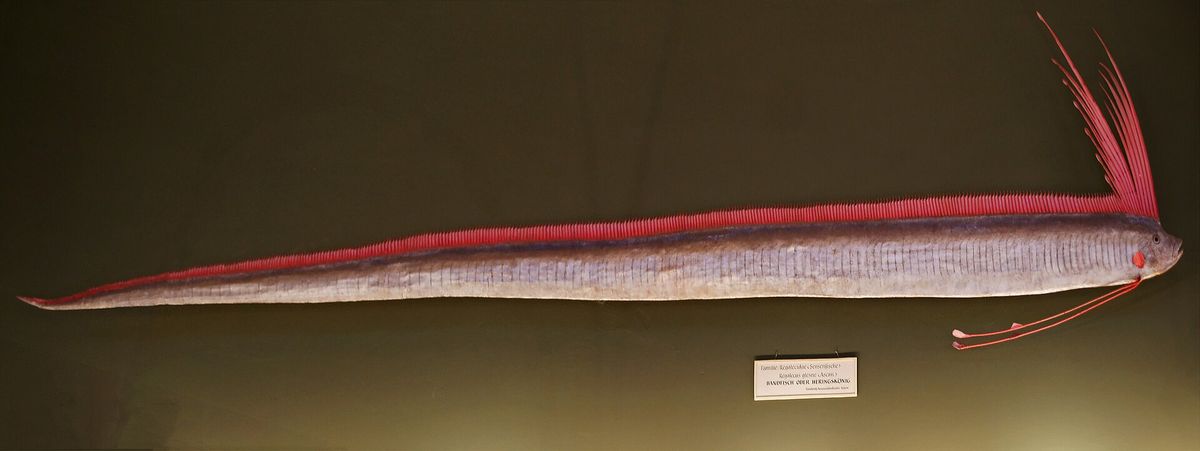
Biomechanische Innovationen des Riemenfischs: Ein Paradigma für die nächste Generation von Unterwasserrobotern
Der Große Riemenfisch als biomechanisches Phänomen
Der Große Riemenfisch (Regalecus glesne) repräsentiert nicht nur aufgrund seiner imposanten Körperlänge von bis zu acht Metern ein faszinierendes Studienobjekt der marinen Biologie, sondern vor allem wegen seiner einzigartigen Fortbewegungsmechanik. Im Gegensatz zu den meisten langgestreckten Fischarten, die sich durch laterale Undulationen des gesamten Körpers fortbewegen, nutzt der Riemenfisch primär seine langgestreckte Rückenflosse für den Vortrieb. Diese anatomische und funktionelle Besonderheit ermöglicht es dem Fisch, sich mit minimalen Körperbewegungen durch das Wasser zu gleiten, was ihn zu einem herausragenden Beispiel für effiziente und leise Lokomotion in marinen Ökosystemen macht.
Strukturelle Komplexität der Rückenflosse: Ein Meisterwerk der Evolution
Die detaillierte Untersuchung der Rückenflosse durch ein interdisziplinäres Team der Cornell University hat eine bisher unbekannte strukturelle Komplexität offenbart. Die Flosse besteht aus einer dünnen, aber widerstandsfähigen Hautmembran, die von einer Vielzahl schlanker, unverzweigter Knochenstrahlen – bei einem Exemplar wurden 401 solcher Strahlen dokumentiert – aufgespannt wird. Jeder dieser Flossenstrahlen ist über ein Kugelgelenk mit dem axialen Skelett verbunden und wird durch zwei knöcherne Stützelemente stabilisiert. Die muskuläre Steuerung erfolgt durch drei paarige Muskeln pro Strahl, was eine präzise und individuelle Bewegung jedes einzelnen Elements ermöglicht. Die resultierende Bewegungsfreiheit der Strahlen über einen Winkel von 360 Grad stellt eine außergewöhnliche Anpassung dar, die es dem Fisch erlaubt, komplexe Wellenmuster in der Flosse zu erzeugen.
Dynamische Wellenmuster und ihre funktionelle Bedeutung
Die Analyse von Unterwasseraufnahmen hat gezeigt, dass der Riemenfisch in der Lage ist, wellenförmige Bewegungen in seiner Rückenflosse zu generieren, die sich sowohl in anterograder als auch in retrograder Richtung ausbreiten können. Diese gegenläufigen Wellen sind nicht statisch, sondern können ihre Ausbreitungsrichtung dynamisch ändern, aufeinandertreffen oder sogar vollständig verschwinden. Diese Fähigkeit ermöglicht es dem Fisch, verschiedene Abschnitte der Flosse unabhängig voneinander zu bewegen und so Schubkraft sowie Körperhaltung mit hoher Präzision zu regulieren. Die funktionelle Bedeutung dieser Bewegungsmuster könnte in der Energieeffizienz und der Möglichkeit liegen, nahezu geräuschlos durch das Wasser zu gleiten. Allerdings bleibt die tatsächliche Häufigkeit und Effizienz dieser Bewegungsmuster unklar, da die verfügbaren Aufnahmen nur fragmentarische Einblicke in das Schwimmverhalten des Riemenfischs bieten.
Implikationen für die Unterwasserrobotik: Von der Biologie zur Technik
Die biomechanischen Prinzipien der Riemenfisch-Flosse eröffnen vielversprechende Perspektiven für die Entwicklung fortschrittlicher Unterwasserroboter. Ein Forschungsteam um Rob Shepherd an der Cornell University untersucht derzeit, wie diese Prinzipien in technische Systeme übertragen werden können. Ein Roboter, der auf dem Bewegungsapparat des Riemenfischs basiert, könnte insbesondere für die wissenschaftliche Beobachtung empfindlicher Meerestiere von Vorteil sein, da er ohne die lauten und störenden Schiffsschrauben herkömmlicher Unterwasserfahrzeuge auskommt. Die technische Umsetzung stellt jedoch eine erhebliche Herausforderung dar: Ein solcher Roboter müsste Hunderte von eng nebeneinanderliegenden, individuell ansteuerbaren Aktuatoren koordinieren, um die komplexen Wellenbewegungen der Flosse nachzuahmen. Obwohl die Forscher einen detaillierten anatomischen Bauplan erstellt haben, steht die Entwicklung eines funktionierenden Prototyps noch aus. Zudem bleibt die Frage offen, ob ein solcher Roboter tatsächlich leiser, energiesparender oder wendiger wäre als bestehende Systeme, da weder ein Prototyp gebaut noch dessen Leistungsfähigkeit unter realen Bedingungen getestet wurde.