Die biomechanischen Prinzipien der Riemenfisch-Flosse und ihre Bedeutung für die Unterwasserrobotik
Der Große Riemenfisch: Ein seltener Riese der Meere
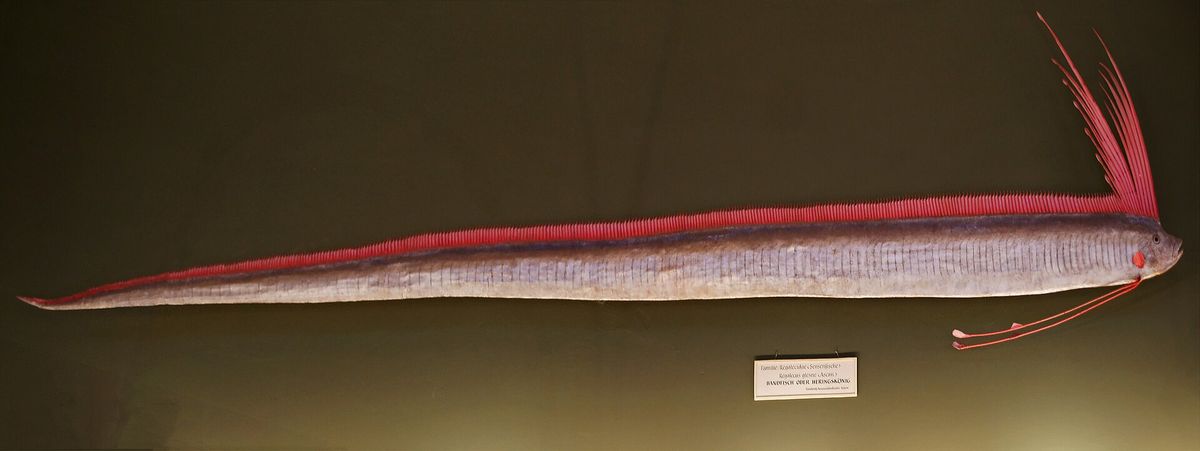
Der Große Riemenfisch (Regalecus glesne) zählt zu den längsten Knochenfischen der Welt und kann eine Körperlänge von mindestens acht Metern erreichen. Trotz seiner imposanten Größe wird er nur selten in freier Wildbahn beobachtet. Sein markantestes Merkmal ist eine schmale, langgestreckte Rückenflosse, die sich nahezu über die gesamte Körperlänge erstreckt. Diese Flosse ermöglicht dem Fisch eine einzigartige Fortbewegungsweise, die ihn von anderen marinen Arten unterscheidet.
Anatomische Besonderheiten der Rückenflosse
Forscher der Cornell University haben die biomechanischen Prinzipien der Rückenflosse des Riemenfischs detailliert untersucht. Die Flosse besteht aus einer dünnen Hautmembran, die von zahlreichen schlanken, unverzweigten Knochenstrahlen aufgespannt wird. Bei einem der untersuchten Exemplare wurden 401 solcher Flossenstrahlen identifiziert. Jeder Strahl sitzt auf einem kleinen Kugelgelenk und wird durch zwei knöcherne Stützelemente stabilisiert. Die zugehörige Muskulatur ist besonders komplex: Drei paarige Muskeln steuern jeden einzelnen Flossenstrahl, was eine präzise und individuelle Bewegung ermöglicht. Die anatomische Anordnung erlaubt eine Drehbewegung der Strahlen über einen Winkel von 360 Grad, ähnlich der Funktionsweise eines Joysticks.
Wellenförmige Bewegungen und ihre Steuerung
Die wellenförmige Bewegung der Rückenflosse ist ein zentrales Element der Schwimmtechnik des Riemenfischs. Auf Unterwasseraufnahmen konnten die Forscher beobachten, wie sich Wellenberge entlang der Flosse in beide Richtungen – zum Kopf und zum Schwanz – ausbreiten. Diese gegenläufigen Wellen können aufeinandertreffen, verschwinden oder ihre Ausbreitungsrichtung ändern. Diese Fähigkeit ermöglicht es dem Fisch, verschiedene Abschnitte der Flosse unabhängig voneinander zu bewegen und so Schub sowie Körperhaltung fein zu regulieren. Die hohe Beweglichkeit der Flossenstrahlen spielt dabei eine entscheidende Rolle. Allerdings bleibt unklar, wie häufig der Fisch bestimmte Bewegungsmuster einsetzt und wie effizient diese sind, da die vorhandenen Aufnahmen nur Ausschnitte des Schwimmverhaltens zeigen.
Potenzial für die Entwicklung von Unterwasserrobotern
Die biomechanischen Prinzipien der Riemenfisch-Flosse bieten vielversprechende Ansätze für die Robotik. Ein Forscherteam um Rob Shepherd untersucht, wie diese Prinzipien für die Entwicklung leiser und präziser Unterwasserroboter genutzt werden können. Solche Roboter könnten insbesondere für die Beobachtung empfindlicher Meerestiere von Vorteil sein, da sie ohne die lauten Schiffsschrauben herkömmlicher Geräte auskommen. Die technische Umsetzung ist jedoch anspruchsvoll: Ein Roboter nach diesem Vorbild müsste Hunderte eng nebeneinanderliegende, individuell bewegliche Elemente koordinieren. Bisher haben die Forscher zwar einen detaillierten anatomischen Bauplan erstellt, jedoch noch keinen funktionierenden Prototypen entwickelt. Auch die Frage, ob ein solcher Roboter tatsächlich leiser, energiesparender oder wendiger wäre, bleibt vorerst unbeantwortet.