Der Riemenfisch: Ein biologisches Vorbild für Unterwasserroboter
Ein faszinierender Meeresbewohner
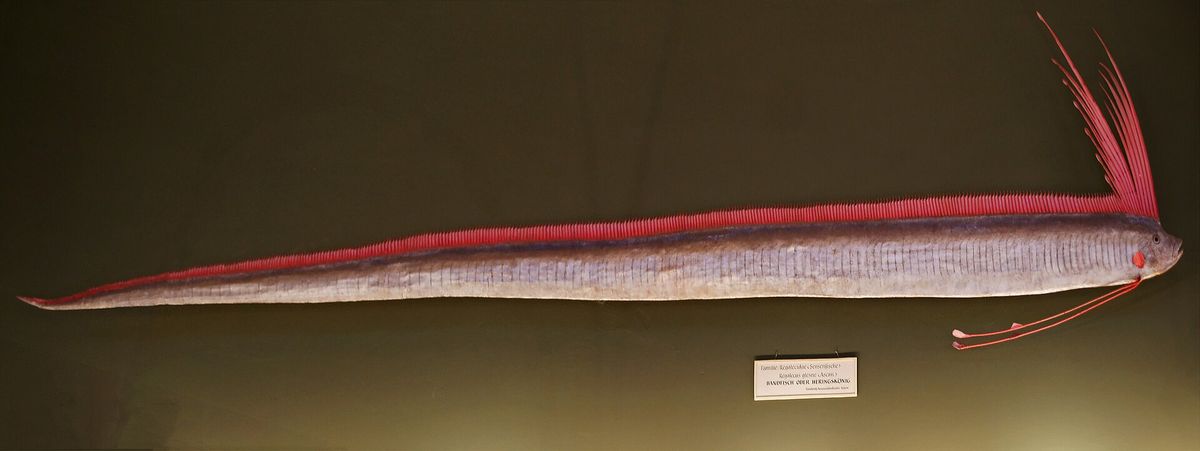
Der Große Riemenfisch (Regalecus glesne) ist einer der längsten Knochenfische der Welt. Er kann eine Länge von acht Metern erreichen. Trotz seiner Größe wird er selten in freier Wildbahn beobachtet. Sein auffälligstes Merkmal ist eine lange Rückenflosse, die sich fast über den gesamten Körper erstreckt. Diese Flosse ermöglicht ihm eine ungewöhnliche Schwimmtechnik, die Forscher nun genauer untersucht haben.
Die Anatomie der Rückenflosse
Die Rückenflosse des Riemenfischs besteht aus einer dünnen Hautmembran, die von vielen schlanken Flossenstrahlen aufgespannt wird. Bei einem untersuchten Exemplar zählten Forscher 401 solcher Strahlen. Jeder Strahl sitzt auf einem Kugelgelenk und wird von drei Paar Muskeln gesteuert. Diese anatomische Besonderheit ermöglicht es dem Fisch, jeden Flossenstrahl einzeln zu bewegen. Die Flossenstrahlen können sich in einem Winkel von 360 Grad drehen, ähnlich wie ein Joystick. Dadurch kann der Riemenfisch Wellenbewegungen in seiner Flosse erzeugen, ohne seinen Körper stark zu bewegen.
Wellenbewegungen und ihre Funktion
Auf Unterwasseraufnahmen konnten die Forscher beobachten, wie sich Wellen entlang der Rückenflosse des Riemenfischs bewegen. Diese Wellen können sowohl zum Kopf als auch zum Schwanz laufen und sich sogar in ihrer Richtung ändern. Diese Fähigkeit ermöglicht es dem Fisch, seine Position im Wasser sehr präzise zu steuern. Beispielsweise kann er fast senkrecht im Wasser stehen. Die Forscher vermuten, dass diese Technik dem Fisch hilft, Energie zu sparen und sich leise fortzubewegen.
Ein Vorbild für die Robotik
Die ungewöhnliche Schwimmtechnik des Riemenfischs hat das Interesse von Robotikforschern geweckt. Ein Team der Cornell University untersucht, wie man dieses Prinzip für die Entwicklung leiser Unterwasserroboter nutzen kann. Solche Roboter könnten für die Beobachtung empfindlicher Meerestiere eingesetzt werden, ohne diese zu stören. Die Herausforderung besteht darin, Hunderte von beweglichen Elementen zu koordinieren. Bisher haben die Forscher jedoch noch keinen funktionierenden Prototypen gebaut. Die Studie liefert vor allem einen detaillierten Bauplan der Flossenmechanik.